Estimate, Don't Imitate: Reusing Differentiable State-Based Policies for Visuomotor Control
Denis Shcherba, Adrian Abel, Eckart Cobo-Briesewitz, Paul Mattes, Wojciech Samek, Marc Toussaint
Under Review
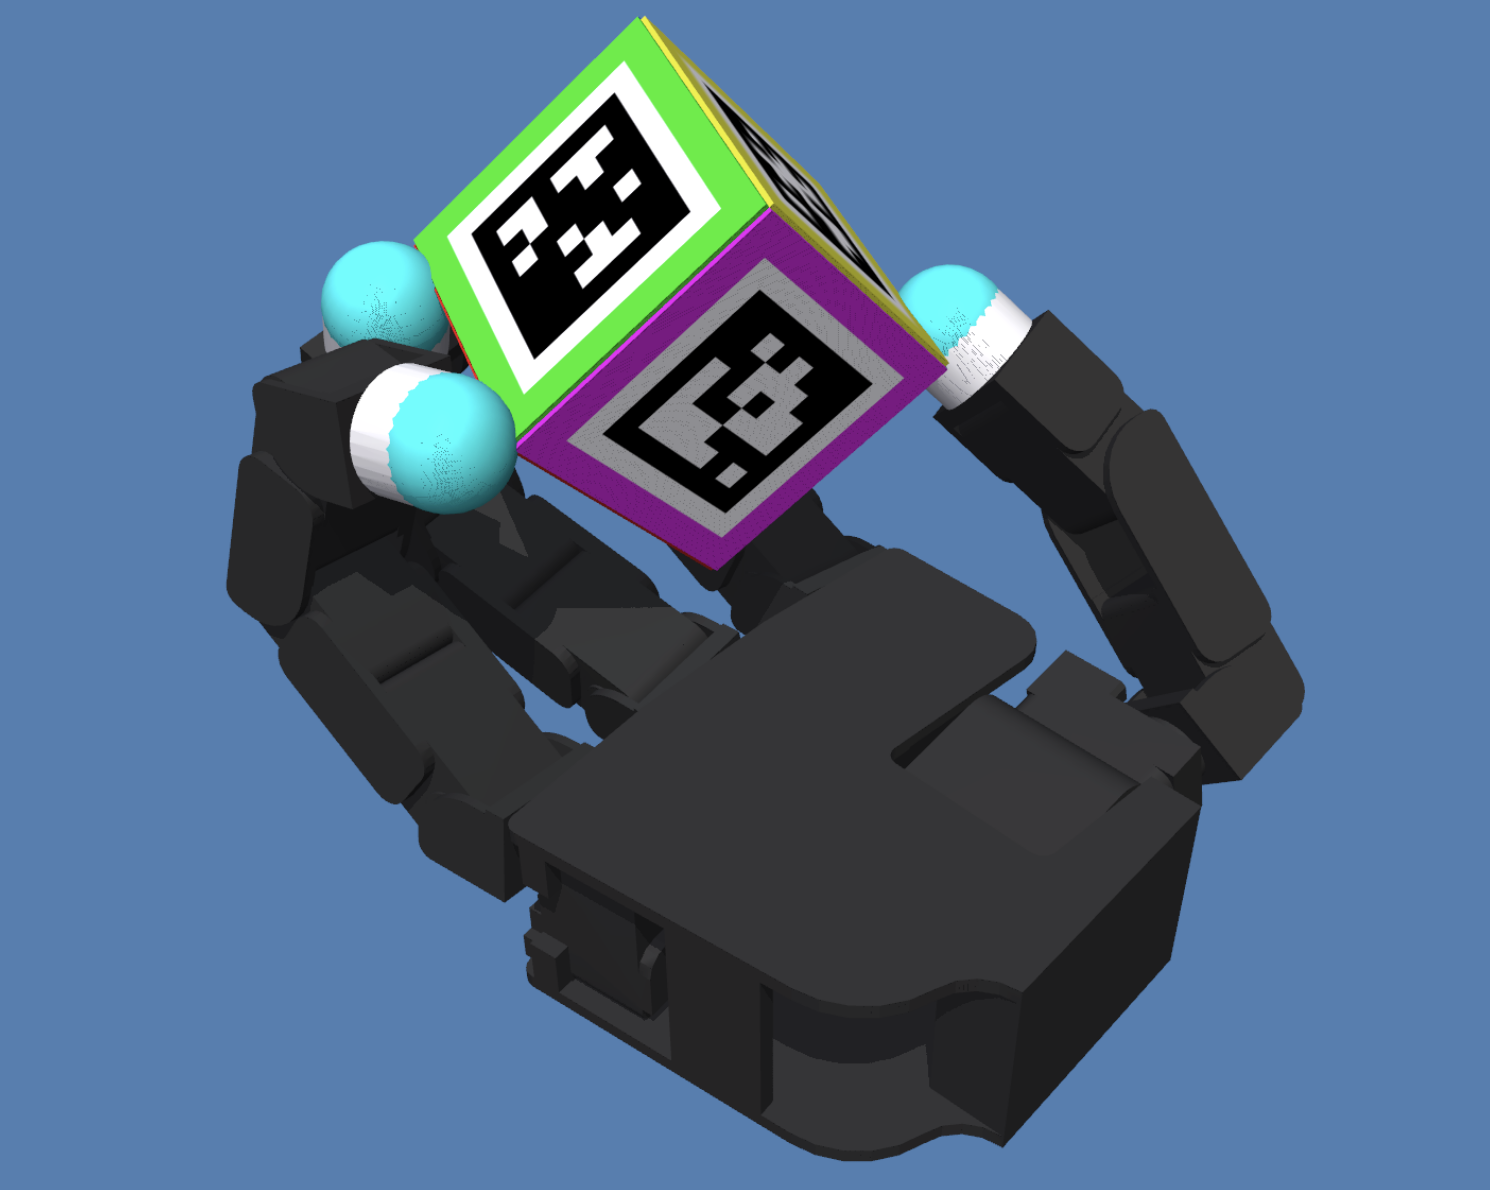
Combined Constrained Sampling and Reinforcement Learning for Robotic Manipulation
Marc Toussaint, Cornelius V. Braun, Armand Jordana, Sayantan Auddy, Eckart Cobo-Briesewitz, Denis Shcherba, Tilman Burghoff, Justin Carpentier
Accepted to CoRL 2026 (Spotlight)
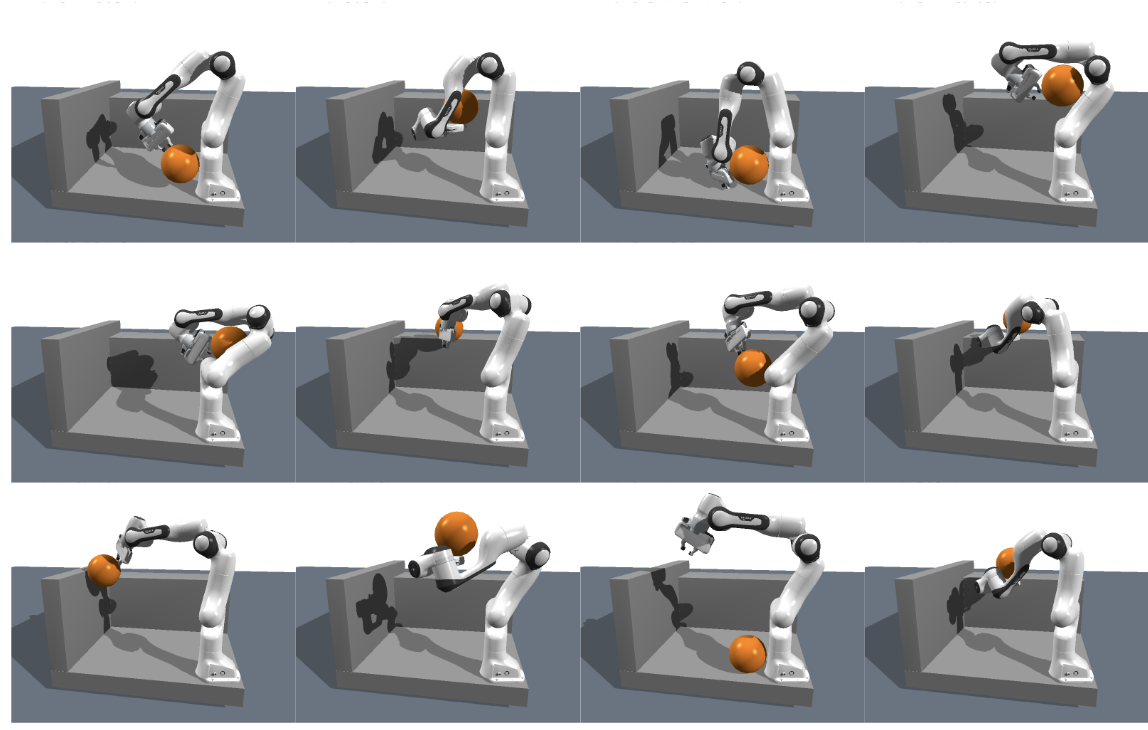
Stability-Guided Exploration for Diverse Motion Generation
Eckart Cobo-Briesewitz, Tilman Burghoff, Denis Shcherba, Armand Jordana and Marc Toussaint
Accepted to ICRA Xplore Workshop 2026 (Oral)
Learned Incremental Nonlinear Dynamic Inversion for Quadrotors with and without Slung Payloads
Eckart Cobo-Briesewitz, Khaled Wahba and Wolfgang Hönig
Accepted to L4DC 2026